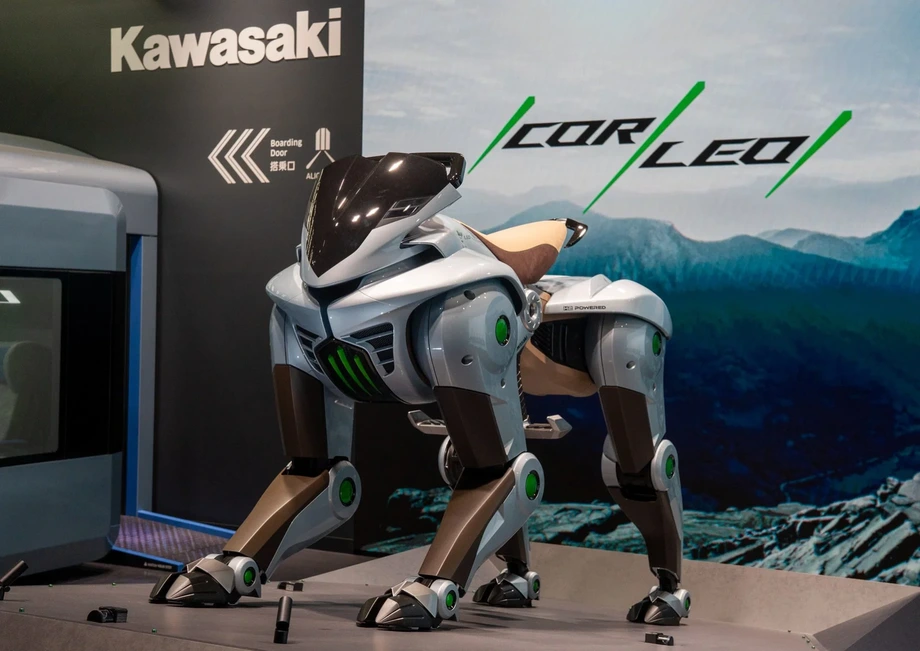
Quatro pernas, motor a hidrogênio e meta para 2035
A Kawasaki Heavy Industries está desenvolvendo o CORLEO, um veículo com quatro pernas robóticas e motor a hidrogênio, com dois grandes objetivos: usá-lo na Expo 2030 de Riad, na Arábia Saudita, e comercializá-lo em 2035. Antes disso, um modelo em tamanho real deverá ser apresentado no salão de motocicletas EICMA, em Milão, de 5 a 8 de novembro de 2026. Os visitantes poderão vê-lo, mas não pilotá-lo.
Conteúdo
- Quatro pernas, motor a hidrogênio e meta para 2035
- O que os visitantes verão em Milão
- Como as pernas aproveitam tecnologias de motocicletas
- Direção com a distribuição do peso do corpo
- Por que o motor a hidrogênio gera eletricidade
- O SAFE ADVENTURE vai além do veículo
- As etapas de Osaka a Riad
- Primeiro o simulador; outros usos estão em discussão
- Principais pontos
O projeto combina duas áreas do grupo industrial japonês que costumam ter finalidades diferentes: robótica e motocicletas. O CORLEO substitui as rodas por pernas controladas de forma independente e aproveita tecnologias de motocicletas para gerenciar o movimento, o equilíbrio e os impactos causados por terrenos irregulares. O piloto controlaria o veículo mudando a distribuição do próprio peso, de uma forma que a Kawasaki compara à montaria a cavalo.
No anúncio de desenvolvimento do CORLEO, datado de 3 de dezembro de 2025, a Kawasaki informou que criou a equipe de desenvolvimento de negócios SAFE ADVENTURE, subordinada diretamente ao presidente da empresa. A estrutura dedicada inclui o conceito nos planos de desenvolvimento da companhia, ao lado de um simulador de pilotagem cuja conclusão está prevista para 2027.
O cronograma prevê a exposição em Milão nove anos antes do lançamento comercial pretendido. A Kawasaki ainda não anunciou preço, mercados de venda, autonomia, velocidade máxima, capacidade de hidrogênio nem data de entrega aos clientes. Para os futuros pilotos, os marcos mais próximos são, portanto, um modelo para exposição e um simulador, seguidos do uso previsto em Riad.
O que os visitantes verão em Milão
O CORLEO deverá integrar a exposição de motocicletas da Kawasaki no centro de exposições Fiera Milano Rho, no pavilhão 11, estande N46. A visitação pública ocorrerá de 5 a 8 de novembro de 2026, após dois dias reservados à imprensa e a profissionais do setor.
O modelo em tamanho real permitirá que os visitantes avaliem as dimensões de uma máquina que fica entre uma motocicleta e um robô pilotável. Não será possível pilotar o CORLEO no estande. A Kawasaki descreve o projeto como uma nova forma de mobilidade pessoal, com pernas concebidas para levar um piloto a lugares de difícil acesso para veículos convencionais.
O CORLEO apareceu pela primeira vez como conceito na mostra Future Life Expo: Future City, durante a Expo 2025 de Osaka, Kansai. Segundo a Kawasaki, a apresentação gerou aproximadamente 1,2 bilhão de impressões nas redes sociais. Impressões correspondem às vezes que um conteúdo aparece nas telas, portanto uma pessoa que vê várias publicações pode contribuir mais de uma vez para esse número.
A passagem de Osaka para uma grande feira de motocicletas também reflete as origens do projeto. A Kawasaki apresenta o CORLEO como algo que a pessoa pilota ativamente, usando movimentos e equilíbrio do corpo, e não simplesmente como um robô que transporta um passageiro passivo.
Como as pernas aproveitam tecnologias de motocicletas
As quatro pernas do CORLEO foram projetadas para ajustar seu posicionamento conforme o terreno muda. O sistema de controle coordena as pernas para sustentar a máquina e o piloto, enquanto as partes que tocam o chão são moldadas para oferecer aderência. A vantagem pretendida é a flexibilidade: uma perna pode se erguer e escolher um novo ponto de apoio quando uma roda teria de passar por cima de um obstáculo.
A Kawasaki aponta as pernas traseiras como uma ligação direta com sua engenharia de motocicletas. Elas usam uma configuração baseada em balança, a estrutura móvel que sustenta a roda traseira de uma motocicleta e permite que ela suba e desça ao passar por irregularidades.
No CORLEO, as pernas traseiras podem se mover para cima e para baixo de forma independente para absorver impactos. Segundo a Kawasaki, isso deve ajudar o piloto a manter uma postura que facilite observar o terreno à frente. Quem consegue continuar olhando o caminho tem mais chances de reagir ao próximo obstáculo.
A Kawasaki descreve a combinação pretendida como a capacidade da robótica de enfrentar terrenos acidentados com a manobrabilidade e a estabilidade desenvolvidas em motocicletas. Entre os objetivos declarados pela empresa estão o uso em montanhas e áreas com água, o que torna a coordenação entre aderência, movimento das pernas e posição do piloto essencial para o projeto.
Direção com a distribuição do peso do corpo
Os controles propostos para o CORLEO substituem a combinação conhecida de guidão e acelerador por mudanças de postura e distribuição do peso. Sensores detectam os movimentos do piloto, e o sistema de controle os traduz em comandos para as pernas.
O piloto indica a direção com os movimentos do corpo, enquanto a máquina cuida do trabalho minucioso de posicionar as patas e manter o equilíbrio. Essa divisão de tarefas é essencial para o conceito: uma pessoa não conseguiria comandar individualmente quatro pernas robóticas e, ao mesmo tempo, observar um caminho difícil.
A Kawasaki afirma que os recursos de assistência foram concebidos para ajudar as pessoas a atravessar terrenos desafiadores com facilidade e segurança. Esse objetivo de desenvolvimento envolve tanto o piloto quanto a máquina. Os controles precisam interpretar movimentos intencionais e, ao mesmo tempo, lidar com os efeitos de solavancos, inclinações e mudanças no apoio.
O simulador planejado oferece uma forma de desenvolver e experimentar esse método incomum de pilotagem antes das vendas comerciais. Ele também representa uma oportunidade de negócio independente, pois a Kawasaki pretende aproveitar no setor de jogos o trabalho desenvolvido para o CORLEO.
Por que o motor a hidrogênio gera eletricidade
O sistema de propulsão proposto para o CORLEO usa um motor a hidrogênio de 150 cc para gerar eletricidade para os mecanismos que movimentam as pernas. O hidrogênio fica armazenado na parte traseira do veículo, em cartuchos, segundo os planos de exposição em Milão.
O número 150 cc indica a cilindrada do motor, ou seja, o volume deslocado pelos pistões. É uma medida do tamanho do motor, não uma indicação da potência elétrica disponível para as pernas. A energia percorre uma sequência simples: o hidrogênio alimenta o motor, o motor aciona um gerador e a eletricidade alimenta os mecanismos das pernas.
Um motor de combustão a hidrogênio queima combustível para produzir movimento mecânico. Já uma célula a combustível funciona de outra forma, convertendo diretamente a energia química do hidrogênio em eletricidade. A descrição oficial da Kawasaki especifica um motor que gera eletricidade para o CORLEO.
Shigemi Tanaka, chefe da Kawasaki Motors Europe, descreveu o projeto como um exemplo da experiência técnica do grupo e de seu avanço rumo a um futuro neutro em carbono. Para avaliar essa ambição ambiental, serão necessárias informações sobre o consumo de combustível da máquina final e sobre como o hidrogênio será produzido e distribuído. Esses detalhes práticos também influenciarão os lugares onde os proprietários poderão usar e reabastecer o veículo.
A Kawasaki já tem um projeto comercial com hidrogênio em outra área. Seu motor industrial que funciona com mistura de hidrogênio gera eletricidade usando gás natural misturado a 30% de hidrogênio em volume. Essa máquina industrial pertence à classe de oito megawatts, enquanto o CORLEO está sendo desenvolvido como meio de transporte pessoal. Juntos, os projetos mostram que a Kawasaki investe em combustão de hidrogênio em escalas muito diferentes.
O SAFE ADVENTURE vai além do veículo
A Kawasaki está desenvolvendo o CORLEO como parte do SAFE ADVENTURE, uma iniciativa mais ampla para tornar as viagens por montanhas mais seguras. A empresa afirma que pretende reduzir acidentes em áreas montanhosas e, ao mesmo tempo, torná-las agradáveis e acessíveis.
Um sistema de navegação planejado detectaria condições meteorológicas, temperatura, estado da superfície e presença de animais silvestres e usaria essas informações para orientar as pessoas por rotas mais seguras. Segundo a Kawasaki, as orientações poderiam ser enviadas por dispositivos como smartphones. Os planos também preveem a exibição de informações no veículo.
O sistema de navegação trata de um problema diferente daquele de manter o robô em pé. Os controles das pernas do CORLEO cuidariam de cada passo, enquanto as orientações de rota ajudariam o piloto a decidir para onde ir. A máquina pode ser capaz de atravessar um trecho difícil mesmo quando mudanças no tempo ou nas condições mais adiante tornam outra rota preferível.
A Kawasaki inclui o SAFE ADVENTURE em três prioridades de sua Visão de Grupo 2030: uma sociedade segura e protegida, conectada remotamente; a mobilidade do futuro; e soluções para energia e meio ambiente. O CORLEO reúne essas prioridades em um veículo, um serviço de informações e um sistema de propulsão a hidrogênio.
As etapas de Osaka a Riad
O plano de desenvolvimento da Kawasaki se estende por uma década, com exposições, simulação e uso prático previsto marcando diferentes etapas. As metas oficiais da empresa preveem a conclusão do simulador antes do uso proposto em Riad e as vendas comerciais depois disso.
- 2025: O modelo conceitual do CORLEO é apresentado na Expo 2025 de Osaka, Kansai.
- 3 de dezembro de 2025: A Kawasaki anuncia o desenvolvimento visando à comercialização e a criação de uma equipe SAFE ADVENTURE dedicada, subordinada diretamente ao presidente.
- 5 a 8 de novembro de 2026: Um modelo em tamanho real deverá ficar em exposição pública na EICMA, em Milão, sem que os visitantes possam pilotá-lo.
- 2027: A Kawasaki prevê concluir um simulador de pilotagem do CORLEO.
- 2030: A Kawasaki prevê usar o veículo como meio de mobilidade na Expo 2030 de Riad.
- 2035: A Kawasaki prevê iniciar a comercialização.
Os planos de desenvolvimento também foram descritos como incluindo testes intensivos em campo até 2027, abrangendo a durabilidade das articulações, o consumo de hidrogênio e a estabilidade do controle das pernas. O anúncio oficial da Kawasaki estabelece especificamente para 2027 a meta de conclusão do simulador e descreve Riad como um local onde o veículo deverá ser usado dentro da área da exposição.
Essas etapas envolvem desafios de engenharia diferentes. Um simulador precisa reproduzir de forma convincente a sensação de pilotar, enquanto um veículo que transporta pessoas precisa ter movimento físico confiável, sistema de abastecimento de combustível e controles funcionais. Os cinco anos entre o uso previsto em Riad e a comercialização representam um período adicional de desenvolvimento no cronograma publicado.
Primeiro o simulador; outros usos estão em discussão
A Kawasaki pretende disponibilizar a tecnologia do simulador do CORLEO para os setores de jogos e esportes eletrônicos. A empresa cita os dados de movimento e os modelos tridimensionais desenvolvidos durante o projeto como componentes do sistema que pretende implementar.
Isso cria uma forma mais rápida de as pessoas experimentarem o conceito de pilotagem do CORLEO. Um simulador poderia reproduzir os movimentos e as reações sem exigir que os usuários fossem a uma montanha ou tivessem acesso a combustível de hidrogênio. A meta para 2027 vem oito anos antes do lançamento comercial previsto para o veículo.
Entre os possíveis usos do CORLEO discutidos estão o turismo de aventura, a inspeção de infraestrutura e o monitoramento ambiental. Todos envolvem chegar a locais de acesso difícil. O foco oficial da Kawasaki no curto prazo está no desenvolvimento do veículo, no simulador, na navegação e no uso previsto na Expo 2030 de Riad.
O principal desafio agora é transformar um conceito que chama a atenção em uma experiência de pilotagem reproduzível. O movimento independente das pernas, os controles baseados na distribuição do peso, a geração de eletricidade a partir do hidrogênio e as orientações de rota precisam funcionar em conjunto. A Kawasaki definiu prazos para esse trabalho; a exposição em Milão dará ao público uma oportunidade de ver mais de perto a máquina que a empresa pretende construir.
Principais pontos
- O CORLEO combina quatro pernas robóticas com um motor a hidrogênio que gera eletricidade.
- Um modelo em tamanho real deverá ser apresentado na EICMA, em Milão, de 5 a 8 de novembro de 2026. Os visitantes não poderão pilotá-lo.
- Os pilotos controlariam o movimento mudando a distribuição do peso, enquanto mecanismos traseiros derivados de motocicletas ajudariam a absorver impactos.
- A Kawasaki prevê um simulador de pilotagem em 2027, o uso na Expo 2030 de Riad e a comercialização em 2035.
- O SAFE ADVENTURE também inclui navegação com informações sobre clima, temperatura, terreno e animais silvestres.
- Preço, autonomia, velocidade máxima e datas de entrega aos clientes ainda não foram anunciados.