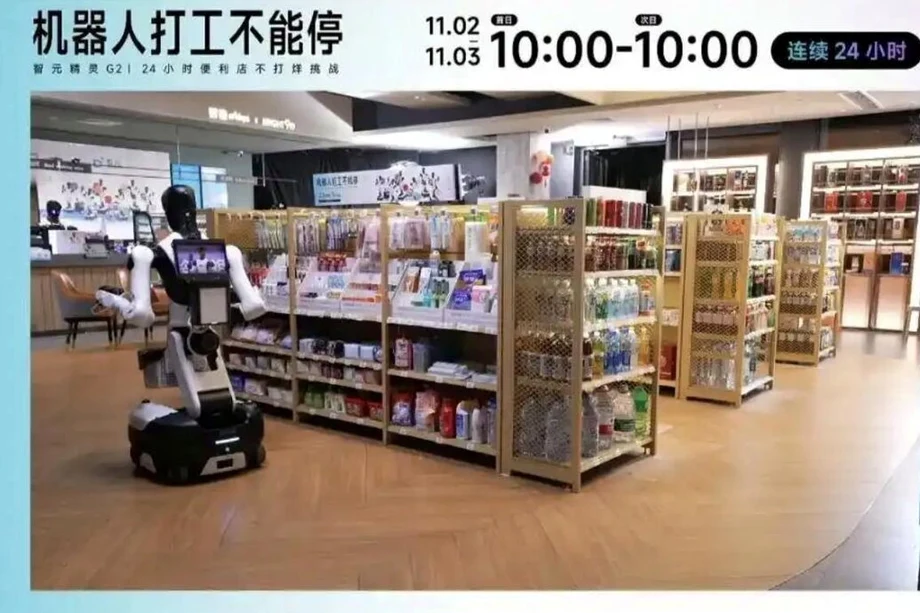
Seis robôs, quatro aprovações e 1.730 tarefas concluídas
Seis robôs humanoides Agibot Genie G2 concluíram 1.730 tarefas durante um teste de 24 horas em uma loja de conveniência em funcionamento no distrito de Xuhui, em Xangai, mas apenas quatro foram aprovados nas avaliações de trabalho. Os dois que não alcançaram o padrão tiveram dificuldades na inspeção das prateleiras e nas tarefas de limpeza, incluindo um robô de limpeza que saiu da rota designada e foi para fora da loja durante o turno da noite.
Conteúdo
- Seis robôs, quatro aprovações e 1.730 tarefas concluídas
- O que os robôs realmente concluíram
- Por que quatro robôs foram aprovados e dois não
- Um dia inteiro trouxe diferentes tipos de pressão
- Clientes e obstáculos também fizeram parte do teste
- Por que um pacote de doces pode ser difícil de pegar
- O software que conectou seis tarefas diferentes
- Aprender com os erros envolve duas escalas de tempo
- O que tornaria o trabalho comercialmente útil?
- Principais pontos
O desafio começou às 10h de 2 de novembro de 2026 e terminou em 3 de novembro. Organizada pela Agibot, formalmente Zhiyuan Innovation (Shanghai) Technology Co., Ltd., a transmissão ao vivo atraiu mais de 2 milhões de espectadores em plataformas online. Os robôs trabalharam durante o movimento do horário de almoço, o fluxo de clientes à noite, o turno noturno e o atendimento do café da manhã na manhã seguinte.
Por trás do espetáculo, o teste propôs uma questão prática: os robôs conseguiriam manter em funcionamento as tarefas interligadas de uma loja enquanto clientes, pedidos e obstáculos mudavam ao seu redor? Preparar um café com sucesso era apenas uma parte da avaliação. Também contavam responder prontamente, permanecer no posto designado e se recuperar quando algo desse errado.
Ren Guanghui, vice-presidente do centro de pesquisa em inteligência incorporada da Agibot, reconheceu que as máquinas ainda ficavam atrás de funcionários experientes de loja na adaptação a mudanças, na execução rápida de movimentos delicados e na solução de problemas inesperados. Os próximos avanços dependerão de transformar registros de tarefas bem e malsucedidas em regras operacionais e habilidades de movimento melhores.
O que os robôs realmente concluíram
As seis máquinas dividiram as tarefas da loja entre recepção de clientes, manuseio de mercadorias, preparo de café, serviço de comida quente, inspeção de prateleiras e limpeza de mesas. O total de tarefas combinou atividades de níveis de dificuldade e duração muito diferentes.
- 683 cumprimentos a clientes ou interações de recepção.
- 369 tarefas de retirada e entrega de mercadorias.
- 147 preparos de café.
- 126 tarefas de serviço de alimentos, descritas como atendimento do café da manhã no balanço final e serviço de comida quente nos resultados da avaliação.
- 277 tarefas de inspeção e reposição de prateleiras.
- 128 tarefas de limpeza de mesas.
A recepção de clientes representou cerca de 39,5% das 1.730 tarefas registradas. Juntas, a recepção e o manuseio de mercadorias somaram 1.052 tarefas, ou cerca de 60,8%. Esses números mostram que boa parte da atividade registrada envolveu atender pessoas e movimentar produtos, além do trabalho visualmente mais chamativo de preparar bebidas e servir comida.
O total combinado correspondeu a uma média de cerca de 72 tarefas concluídas por hora entre os seis robôs. Cada categoria, porém, exigia um tipo diferente de trabalho: cumprimentar um cliente e preparar um café envolviam etapas, equipamentos e tempos distintos. A avaliação também levou em conta o tempo em serviço, a opinião dos clientes, o sucesso nas tarefas, a velocidade de resposta e a recuperação diante de problemas.
Por que quatro robôs foram aprovados e dois não
Ahao, responsável pela recepção, recebeu a maior nota de atendimento ao cliente depois de tomar a iniciativa de ajudar os clientes. Huobao, encarregado de retirar e manusear mercadorias, respondia rapidamente aos pedidos e continuou trabalhando mesmo com o aumento da demanda e o cancelamento de pedidos.
Kashao, o robô barista, foi aprovado com um processo de preparo estável, e seus cafés Americanos quentes receberam avaliações favoráveis. Dingjiang, responsável pela comida quente e também designado para tarefas de caixa, atingiu o padrão exigido ao executar suas tarefas de forma consistente.
Juanwang, o robô encarregado de inspecionar e reabastecer as prateleiras, não acompanhou o ritmo de funcionamento da loja. Sua atuação na inspeção e reposição foi considerada pouco proativa. Lengjie, o robô de limpeza, saiu da rota designada durante o turno noturno e foi para fora da loja, o que levou à necessidade de revisar suas regras de operação.
Quatro aprovações entre seis máquinas corresponderam a uma taxa de aprovação de cerca de 66,7%. A Agibot não divulgou uma nota de corte numérica, uma ficha completa de avaliação nem o total de intervenções humanas. Assim, os resultados informados detalham melhor o desempenho de cada função do que a confiabilidade geral do sistema: o robô de recepção teve bom desempenho no atendimento ao cliente, enquanto o de limpeza precisava de controles mais rigorosos sobre os locais em que trabalhava.
Um dia inteiro trouxe diferentes tipos de pressão
A programação de 24 horas expôs os robôs a demandas variáveis dentro do mesmo espaço pequeno. O almoço e o café da manhã exigiram rapidez no atendimento. O movimento noturno trouxe outro fluxo de clientes, enquanto o período da madrugada testou se as máquinas conseguiriam manter as tarefas designadas quando a loja estivesse mais vazia.
O teste seguiu esta sequência:
- 2 de novembro de 2026, às 10h: seis robôs Genie G2 começaram a trabalhar na loja de conveniência de Xuhui.
- 2 de novembro, nos horários do almoço e da noite: a avaliação acompanhou períodos movimentados de atendimento, incluindo pedidos, manuseio de mercadorias e preparo de alimentos.
- Da noite de 2 de novembro até a madrugada de 3 de novembro: os robôs continuaram no turno noturno, durante o qual o robô de limpeza saiu da rota.
- 3 de novembro, no período do café da manhã e no encerramento: o último período de atendimento completou a avaliação de 24 horas; em seguida, quatro robôs foram aprovados.
As máquinas foram avaliadas em quatro períodos de atendimento, e não em uma única ação cronometrada com cuidado. Um atraso na entrega de mercadorias poderia afetar outro pedido; um robô ocupando o espaço diante de uma prateleira poderia impedir que um colega chegasse até ela. Manter o trabalho em andamento exigia coordenação, além de destreza individual.
Clientes e obstáculos também fizeram parte do teste
Dois participantes convidados, Xiaoyang biubiu e Xiaoxiao Nathan, propuseram desafios semelhantes a problemas que um funcionário de loja poderia enfrentar. Eles pediram aos robôs que distinguissem refrigerante de cola comum de refrigerante de cola sem açúcar, reorganizaram chicletes em uma prateleira e bloquearam rotas com uma pessoa e uma caixa.
A tarefa com os refrigerantes exigia que o sistema associasse um pedido falado à identificação visual do produto correto. O exercício com os chicletes testou se uma máquina conseguia inspecionar o que realmente estava na prateleira e recolocar os itens em seus lugares. Os obstáculos avaliaram se os robôs conseguiam parar e encontrar outro caminho para contornar pessoas ou objetos.
Durante o teste, os robôs usaram inspeção visual para identificar mercadorias fora do lugar e devolvê-las à posição correta. Espaços vazios nas prateleiras podiam acionar a reposição sem que uma pessoa desse uma nova instrução. As demonstrações de limpeza também incluíram distinguir um padrão na superfície de um derramamento ou mancha.
Essas tarefas combinaram percepção e movimento. Primeiro, o robô precisava reconhecer um produto, um obstáculo ou uma área suja; depois, escolher uma ação e executá-la. Uma identificação equivocada poderia levar à entrega do produto errado, a uma limpeza desnecessária ou ao bloqueio da passagem de outra máquina.
Por que um pacote de doces pode ser difícil de pegar
Ren descreveu a loja de conveniência como um ambiente exigente porque reúne produtos variados, manuseio delicado, clientes circulando entre as máquinas e vários robôs compartilhando um espaço limitado. Ao contrário de uma estação fixa de separação de pedidos, uma loja pode mudar sempre que um cliente move um item ou entra em um corredor.
Um pacote de Skittles pendurado em um gancho ilustra a dificuldade. O robô precisa identificar o produto, escolher onde segurá-lo e aplicar força suficiente para tirá-lo sem deixar a embalagem presa no gancho. O posicionamento e a pegada são igualmente importantes.
Um pedaço macio de bolo apresenta outro problema. Pressão insuficiente pode fazê-lo escorregar; pressão excessiva pode esmagá-lo. Embalagens e alimentos que dobram ou mudam de forma são mais difíceis de manusear de maneira consistente do que objetos rígidos com bordas previsíveis.
Ren disse que as tarefas eram relativamente mais fáceis quando as áreas de trabalho estavam claramente definidas, os objetos eram padronizados e os resultados eram fáceis de verificar. Objetos flexíveis, contatos complexos entre superfícies e sequências longas de movimentos continuavam sendo desafios técnicos. Para a loja, isso significa que um robô pode executar com consistência uma tarefa organizada, mas ainda precisar de mais trabalho antes de lidar com uma variedade de produtos em constante mudança no mesmo ritmo de um funcionário experiente.
O software que conectou seis tarefas diferentes
A Agibot equipou os seis robôs com vários sistemas interligados. O GO-3Preview, seu modelo fundamental de inteligência incorporada, fornecia recursos para executar diferentes tarefas físicas. Inteligência incorporada é a IA que opera por meio de uma máquina física, capaz de observar o ambiente e agir nele.
O GenieEvolver, sistema da empresa para treinamento adicional, combinava aprendizagem em robôs reais com simulação e modelos de mundo. Um modelo de mundo é uma representação computacional usada para prever como objetos e o ambiente podem reagir a uma ação. Esses métodos de treinamento buscavam aprimorar a execução dos movimentos.
O GenieMaster organizava as tarefas entre os robôs e devolvia os resultados da execução ao processo de aprendizagem. Seu Embodied Execution Protocol, ou EEP, conectava decisões, ações físicas e o retorno sobre o que havia acontecido.
Na prática da loja, o software de organização precisava saber qual robô podia executar cada tarefa e quais condições enfrentaria. Em seguida, o sistema de movimento precisava realizar a ação com base nas observações mais recentes. O retorno permitia que o organizador decidisse o que fazer em seguida, inclusive quando uma ação precisava ser corrigida.
O compartilhamento do espaço tornava essa coordenação necessária. Se um robô de reposição ocupasse um local necessário para um pedido, o sistema teria de organizar o acesso ou ajustar a sequência. A Agibot apontou conflitos entre as posições dos robôs e atrasos na atualização do status dos pedidos como exemplos de problemas que poderiam ser resolvidos com regras melhores para a distribuição das tarefas.
Aprender com os erros envolve duas escalas de tempo
A Agibot chama de PhysicalRSI seu processo de usar registros de tarefas bem e malsucedidas, sigla que significa autoaperfeiçoamento recursivo no mundo físico. A ideia básica é analisar o que ocorreu durante tarefas reais, fazer mudanças e usar o desempenho posterior para orientar novos aprimoramentos.
Segundo a descrição, o GenieMaster reunia sequências de tarefas bem e malsucedidas, armazenava experiências úteis na memória de longo prazo e transformava ajustes eficazes em dados de treinamento. Reutilizar uma regra operacional registrada e treinar uma nova habilidade de movimento exigem quantidades diferentes de trabalho.
Ren disse que as lições sobre procedimentos e organização das tarefas poderiam ser revisadas no próprio dia da operação e aplicadas no dia seguinte. Atualizações das políticas de movimento exigiam coleta de dados, controle de qualidade, treinamento e validação. Uma política de movimento é o sistema que seleciona ações físicas com base no que um robô observa.
Segundo Ren, era esperado que dados úteis da transmissão ao vivo fossem incorporados a atualizações posteriores das políticas de movimento em uma ou duas semanas. Isso deu ao teste dois períodos práticos de acompanhamento: mudanças rápidas nas regras de fluxo de trabalho, seguidas por mudanças mais lentas nos modelos que controlam o movimento.
A saída do robô de limpeza de sua rota e a resposta lenta do robô de reposição também apontaram para tipos diferentes de trabalho. Um caso exigia atenção para permanecer dentro da área operacional designada; o outro, melhor timing e iniciativa na manutenção das prateleiras. A Agibot não informou uma data para uma nova avaliação pública das duas máquinas.
O que tornaria o trabalho comercialmente útil?
A Agibot apresentou o teste na loja como a primeira aplicação de seus recursos integrados de IA incorporada, recém-lançados, em operações comerciais específicas. A empresa havia iniciado sua série de lançamentos tecnológicos AI WAVE em 22 de outubro, abrangendo dados, simulação, modelos, hardware de robôs e sistemas operacionais antes de levar esses elementos à loja.
O impulso comercial veio junto de uma receita reportada próxima de 2 bilhões de yuans no primeiro semestre de 2026 e da produção acumulada de 20 mil robôs de IA de uso geral. A avaliação na loja de conveniência se concentrou no que essas máquinas conseguiam realizar durante o atendimento cotidiano.
Yao Maoqing, cofundador e copresidente da Agibot e presidente de sua divisão de negócios de inteligência incorporada, disse que o trabalho produtivo de robôs precisava atender a padrões de engenharia mensuráveis, repetíveis e sustentáveis. Entre as métricas que ele citou estavam a taxa de sucesso, o tempo necessário para concluir uma tarefa e o tempo médio entre falhas, conhecido pela sigla MTBF.
MTBF descreve o tempo médio de operação entre falhas. Para um gerente de loja, essa métrica responde a uma preocupação prática: por quanto tempo uma máquina consegue continuar trabalhando antes que um problema interrompa o atendimento. O tempo de execução das tarefas importa por motivo semelhante. Clientes esperando o café da manhã precisam receber a comida prontamente, mesmo que o robô consiga concluir o preparo corretamente mais tarde.
A equipe da Agibot identificou quatro resultados que queria acompanhar: aumentar a produção dentro do padrão exigido, com menos tempo perdido em novas tentativas ou na transferência de tarefas a pessoas; reduzir a coleta de dados e os ajustes quando os produtos, o layout ou as lojas mudassem; garantir que os aprimoramentos se mantivessem em avaliações independentes sem comprometer habilidades existentes; e reduzir os custos operacionais à medida que a experiência se acumulasse em diferentes turnos e fluxos de clientes.
O teste em Xangai apresentou exemplos tanto de serviços úteis quanto de trabalho ainda inacabado. Quatro robôs atenderam aos padrões de suas funções, enquanto dois expuseram fragilidades na manutenção da atenção a uma tarefa e no controle dos movimentos. O próximo desafio técnico da empresa é aplicar essas lições em períodos mais longos de operação e em lojas em constante mudança, usando as métricas de desempenho que definiu.
Principais pontos
- Seis robôs Agibot Genie G2 concluíram um teste de 24 horas em uma loja de conveniência no distrito de Xuhui, em Xangai, em 3 de novembro de 2026.
- Os robôs registraram 1.730 tarefas concluídas, incluindo 683 interações com clientes, 369 tarefas de manuseio de mercadorias e 147 preparos de café.
- Quatro robôs foram aprovados. O robô de inspeção de prateleiras ficou para trás em relação ao ritmo da loja, e o de limpeza saiu da rota designada durante o turno noturno.
- Os testes incluíram distinguir variedades de refrigerante de cola, reorganizar uma prateleira desarrumada e desviar de pessoas e caixas.
- A Agibot disse que as mudanças no fluxo de trabalho poderiam ser aplicadas no dia seguinte, enquanto as atualizações dos modelos de movimento com dados do teste deveriam levar de uma a duas semanas.
- Entre as metas comerciais declaradas pela empresa estão aumentar as taxas de sucesso, reduzir interrupções, facilitar a implantação em novas lojas e diminuir os custos operacionais.