Dois hospitais compartilham o controle de um robô cirúrgico
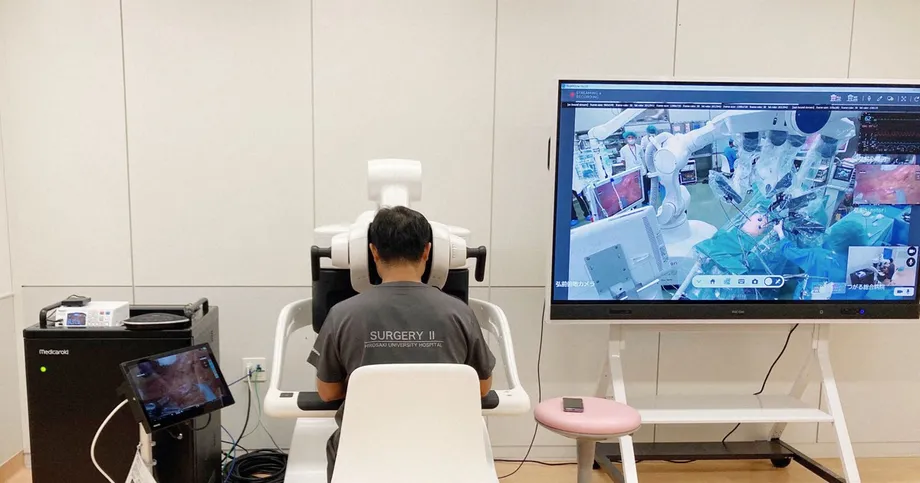
Cinco pacientes com câncer colorretal passaram por cirurgias que envolveram médicos de dois hospitais separados por cerca de 30 quilômetros, na província de Aomori, no que a Universidade de Hirosaki e a Sociedade Japonesa de Cirurgia descrevem como o primeiro uso clínico no Japão de assistência cirúrgica robótica remota. O estudo começou em agosto, conectando o Hospital Universitário de Hirosaki, em Hirosaki, ao Hospital Geral de Tsugaru, em Goshogawara.
Conteúdo
- Dois hospitais compartilham o controle de um robô cirúrgico
- O que aconteceu entre agosto e outubro
- Como funciona a assistência remota na sala de operações
- Pesquisas anteriores testaram uma conexão a 150 quilômetros
- Por que uma conexão rápida precisa de uma imagem nítida
- Cinco anos de testes do hinotori avaliaram atrasos e congestionamento
- O que acontece quando a conexão falha
- Médicos locais continuam sendo essenciais para o modelo
- O objetivo é receber tratamento mais perto de casa
- Principais pontos
Um cirurgião na sala de operações controlou um robô cirúrgico hinotori, desenvolvido pela Medicaroid Corp., sediada em Kobe, enquanto um cirurgião supervisor no outro hospital ajudou operando remotamente a mesma máquina. Os médicos trabalharam juntos para remover tumores. A universidade e a sociedade informaram que as cinco operações foram concluídas com segurança.
O objetivo imediato é levar habilidades especializadas a hospitais onde é mais difícil encontrar cirurgiões experientes. Outras operações estão previstas até março para avaliar a segurança, antes que os organizadores solicitem aprovação regulatória para os equipamentos necessários e cobertura pelo sistema nacional de seguro-saúde do Japão.
Masaki Mori, professor da Universidade Tokai que dirige o comitê da Sociedade Japonesa de Cirurgia responsável por promover a cirurgia remota, explicou o objetivo em uma coletiva de imprensa na Universidade de Hirosaki.
"Nosso principal objetivo é eliminar as disparidades regionais no tratamento cirúrgico",
disse Mori. A sociedade espera que a cirurgia robótica remota entre em uso prático em cerca de dois anos. Essa é uma meta; os próximos passos são mais avaliações clínicas, a aprovação dos equipamentos e os acordos para cobertura pelo seguro. Os procedimentos em Aomori levam a tecnologia ao atendimento de pacientes, após pesquisas anteriores no Japão examinarem o controle dos robôs, os atrasos na comunicação e a recuperação após falhas de rede.
O que aconteceu entre agosto e outubro
A Universidade de Hirosaki e a Sociedade Japonesa de Cirurgia anunciaram o início do uso clínico em 8 de outubro, antes de apresentar detalhes em uma coletiva de imprensa no dia 14 de outubro. Notícias publicadas em 15 de outubro de 2026 descreveram os hospitais participantes como separados por cerca de 30 quilômetros.
A sequência mostra que o anúncio veio depois da realização das operações, e não marcou o início de um estudo futuro:
- Agosto: A primeira operação foi realizada e o estudo clínico começou.
- 8 de outubro: A Universidade de Hirosaki e a Sociedade Japonesa de Cirurgia anunciaram o início da primeira aplicação clínica no Japão de assistência cirúrgica robótica remota.
- 14 de outubro: Os organizadores apresentaram detalhes e informaram que cinco pacientes haviam passado por operações com segurança.
- Até março: Estão previstas outras operações para avaliar a segurança antes dos pedidos de aprovação dos equipamentos e de cobertura pelo seguro nacional de saúde.
A descrição do estudo identifica pacientes com cânceres do trato digestivo como o grupo-alvo. As cinco operações concluídas envolveram câncer colorretal, ou seja, câncer no cólon ou no reto. O anúncio público não apresentou números detalhados sobre complicações, tempo de recuperação ou resultados oncológicos de longo prazo.
Como funciona a assistência remota na sala de operações
O robô hinotori conecta os comandos de um cirurgião aos instrumentos usados durante uma operação. Neste estudo, uma conexão de comunicação entre os hospitais permitiu que um médico no outro local operasse o robô enquanto auxiliava o cirurgião ao lado do paciente.
O arranjo combina o atendimento local com orientação especializada à distância. Um médico permanece na sala de operações, e o participante remoto pode contribuir por meio do robô, em vez de apenas dar instruções faladas. Os dois médicos participam do mesmo procedimento.
A equipe local também realiza tarefas físicas que os robôs cirúrgicos atuais não conseguem executar sozinhos. Uma revisão acadêmica separada sobre a validação do hinotori identifica a troca de instrumentos, a limpeza da lente da câmera e a aspiração como funções que ainda exigem a presença de profissionais ao lado do paciente. Portanto, a assistência remota depende tanto da equipe na sala de operações quanto do cirurgião à distância e do sistema de comunicação.
Pesquisas anteriores testaram uma conexão a 150 quilômetros
Pesquisadores ligados à Universidade de Hirosaki estudaram anteriormente a operação remota de robôs entre o Hospital Universitário de Hirosaki e o Hospital Geral de Mutsu, separados por 150 quilômetros. O estudo com rede comercial, apoiado pela Agência Japonesa de Pesquisa e Desenvolvimento Médico, avaliou se conexões comerciais comuns de fibra óptica poderiam permitir um controle remoto confiável.
Esse experimento de campo usou um robô em desenvolvimento pela Riverfield Inc. Doze cirurgiões realizaram exercícios de manipulação: seis tinham experiência em cirurgia robótica e seis tinham experiência em cirurgia geral, mas nenhuma em cirurgia robótica. Eles moveram barras entre orifícios numerados e usaram dois instrumentos para agarrar e puxar um fio marcado.
A conexão anterior cobriu uma distância cinco vezes maior que a dos hospitais envolvidos no estudo atual: 150 quilômetros, contra cerca de 30 quilômetros. O foco eram tarefas controladas, não operações em pacientes, o que permitiu aos pesquisadores medir o desempenho em várias condições de rede.
Os autores concluíram que a rede de comunicação comercial testada poderia dar suporte à tecnologia de cirurgia remota. Também apontaram limitações do experimento: foram medidos os atrasos nos sinais de imagem, e não nos sinais de controle; o grupo de cirurgiões era pequeno; e os testes de rede seguiram uma ordem fixa, que poderia afetar o desempenho à medida que os participantes ganhassem prática.
Por que uma conexão rápida precisa de uma imagem nítida
O experimento entre Hirosaki e Mutsu registrou um tempo médio de ida e volta da comunicação de 4 milissegundos em linhas com largura de banda garantida e de 10 milissegundos em uma conexão cuja velocidade dependia das condições da rede. Um milissegundo é um milésimo de segundo. O tempo de ida e volta mede quanto tempo um sinal leva para chegar ao destino e retornar.
Os cirurgiões também precisam ver o que os instrumentos estão fazendo. Os pesquisadores mediram o intervalo entre a captura de uma imagem pela câmera e sua exibição na tela do cirurgião, chamado tempo glass to glass. A média foi de 92 milissegundos nas linhas garantidas e de 95 milissegundos na outra conexão.
O processamento da câmera, a compressão do vídeo, a transmissão, a descompressão e a resposta da tela contribuem para esse atraso. O processamento dos equipamentos respondeu por uma parte muito maior do atraso medido da imagem do que o percurso pela rede.
Uma conexão garantida de 5 megabits por segundo sofreu perda de pacotes e teve a qualidade da imagem reduzida. Pacotes são pequenos trechos de informação digital; a perda de alguns deles pode eliminar detalhes da imagem. Os autores recomendaram pelo menos 10 megabits por segundo para o sistema testado. A contagem de erros nas tarefas não mostrou diferença estatisticamente significativa entre as condições de rede, mas alguns cirurgiões tiveram dificuldade para enxergar as imagens na conexão de 5 megabits.
A recomendação está vinculada a um robô e a um sistema de vídeo específicos. Um hospital que planeje oferecer assistência remota precisa de capacidade suficiente para seus próprios equipamentos, além de transmissão estável tanto das imagens quanto dos comandos de controle.
Cinco anos de testes do hinotori avaliaram atrasos e congestionamento
A Universidade de Kobe, a Medicaroid e a NTT DOCOMO realizaram mais de 30 avaliações de sessões remotas entre 2020 e 2025. Takuto Hara e seus colegas reuniram esses resultados em uma revisão de validação do hinotori, que examina o desempenho da comunicação, a segurança do robô, a coordenação da equipe e os requisitos legais.
A revisão descreve testes técnicos e operacionais do hinotori, separados das cinco operações de câncer em Aomori. Em condições otimizadas, uma rede 5G independente que usava frequências Sub6 alcançou um atraso de ida e volta de aproximadamente 100 milissegundos durante a transmissão de vídeo. O 5G independente usa uma rede central 5G dedicada, enquanto Sub6 se refere a frequências abaixo de 6 gigahertz.
O congestionamento da rede foi outro aspecto importante dos testes. Sem controles de qualidade de serviço, o tráfego concorrente de 200 megabits por segundo provocou perda de pacotes e piora na qualidade do vídeo. Com esses controles ativados, a transmissão permaneceu estável mesmo quando o tráfego concorrente ultrapassou 1 gigabit por segundo, o equivalente a 1.000 megabits por segundo.
Qualidade de serviço significa dar prioridade ao tráfego importante, neste caso, às imagens cirúrgicas e aos comandos do robô. Os testes mostram por que a velocidade anunciada de uma rede é apenas parte do desafio de engenharia: a conexão cirúrgica precisa continuar funcionando quando outros usuários estão transmitindo dados.
Os cirurgiões conseguiram concluir as tarefas testadas com atrasos de até 180 milissegundos, embora a precisão dos movimentos finos começasse a cair acima de 120 milissegundos. A revisão descreve as Diretrizes Japonesas de Cirurgia Remota de 2022 como estabelecendo um requisito de latência de ponta a ponta de no máximo 100 milissegundos, além de conexões seguras e recursos de contingência.
O que acontece quando a conexão falha
A validação do hinotori incluiu desconexões simuladas em roteadores e dispositivos 5G. O robô entrou em modo de espera seguro, interrompendo o movimento dos instrumentos sem movimentos involuntários. Em muitos cenários de teste, o restabelecimento da conexão de rede retomou o controle sem reinicializar o sistema.
Foram testados caminhos de comunicação de reserva por meio de uma rede privada virtual, ou VPN, que oferece uma conexão protegida entre diferentes locais. Durante falhas simuladas, a VPN se reconectou em 5 a 11 segundos. Os recursos de segurança também incluíram um operador local capaz de assumir o controle por meio de uma segunda cabine, o console usado para operar o robô.
Segundos são importantes durante uma operação, por isso interromper o robô e manter uma equipe capacitada ao lado do paciente são elementos fundamentais do projeto. A revisão descreve a segurança como uma combinação de modo de espera automático, conexões de reserva, monitoramento dos equipamentos e profissionais capazes de intervir.
Os testes de validação usaram uma arquitetura de rede fechada para manter vídeos cirúrgicos, comandos e outros dados isolados da internet pública. Ferramentas de monitoramento acompanhavam os equipamentos de rede em busca de problemas, como perdas repentinas de pacotes ou atrasos nos quadros de vídeo. Esses recursos faziam parte do programa de validação; o anúncio de Aomori apresentou uma descrição mais simples da conexão de comunicação usada nas operações clínicas.
Médicos locais continuam sendo essenciais para o modelo
Hara e seus colegas identificam o Artigo 20 da Lei dos Médicos do Japão como uma exigência legal para que um médico esteja presente no local onde se encontra o paciente. A revisão descreve a assistência remota supervisionada, na qual um cirurgião à distância apoia uma equipe local, como um modelo de transição permitido por lei.
O estudo de Aomori segue esse princípio básico: um cirurgião ao lado do paciente opera com o apoio de um médico no outro hospital. O trabalho clínico pode ajudar a avaliar como essa colaboração funciona durante cirurgias reais de câncer, enquanto os organizadores buscam as aprovações necessárias para ampliar o uso.
A revisão também ressalta a comunicação entre as pessoas. O cirurgião à distância depende de áudio e vídeo para coordenar o trabalho com a equipe, enxergar o campo cirúrgico e acompanhar as mudanças durante o procedimento. A definição clara das tarefas e os procedimentos de emergência fazem parte da viabilidade do sistema, assim como controles confiáveis do robô.
No experimento anterior com o robô da Riverfield, cirurgiões com experiência em cirurgia robótica concluíram mais rapidamente e com menos movimentos dos instrumentos a tarefa que exigia o uso das duas mãos do que aqueles sem essa experiência. A tecnologia pode transmitir as ações de um especialista por uma rede, mas o treinamento e a familiaridade continuam influenciando a qualidade com que essas ações são executadas.
O objetivo é receber tratamento mais perto de casa
A Universidade de Hirosaki e a Sociedade Japonesa de Cirurgia querem que a assistência remota reduza os custos e os transtornos de viajar para fazer uma cirurgia. A preocupação declarada envolve tanto a falta de cirurgiões quanto a distribuição desigual de especialistas, o que pode limitar o acesso de hospitais regionais a técnicas cirúrgicas avançadas.
Um hospital capaz de receber apoio remoto poderia contar com um cirurgião experiente de outra localidade enquanto atende o paciente localmente. A revisão do hinotori também descreve a orientação remota como uma forma de ajudar cirurgiões menos experientes a trabalhar com mais segurança e eficiência durante as sessões de validação. Assim, a abordagem pode ter uma função de treinamento, além de ajudar em operações individuais.
As exigências práticas continuam consideráveis. Os hospitais precisam do robô, de capacidade de comunicação adequada, de conexões seguras, de recursos de reserva e de equipes médicas e técnicas treinadas. O estudo anterior sobre a rede comercial descreve o equilíbrio entre a confiabilidade da comunicação e o custo, com serviços mais robustos geralmente mais caros.
As operações planejadas até março são o próximo passo anunciado. A aprovação dos equipamentos e a cobertura pelo seguro nacional de saúde ajudariam a determinar como o serviço poderia ser oferecido e pago fora do estudo. A meta de Mori de colocar a tecnologia em uso prático em cerca de dois anos dá um horizonte ao projeto, enquanto a conquista atual são cinco operações de câncer concluídas com a participação de equipes cirúrgicas de dois hospitais de Aomori.
Principais pontos
- Cinco pacientes com câncer colorretal passaram por cirurgia robótica com assistência remota em hospitais separados por cerca de 30 quilômetros em Aomori.
- A Universidade de Hirosaki e a Sociedade Japonesa de Cirurgia descrevem o estudo como a primeira aplicação clínica dessa abordagem no Japão.
- Um cirurgião local e um cirurgião supervisor remoto trabalharam com o robô hinotori, da Medicaroid.
- Estão previstas outras operações até março, antes dos pedidos de aprovação dos equipamentos e de cobertura pelo seguro nacional de saúde.
- Pesquisas anteriores avaliaram atrasos nas imagens, congestionamento da rede, conexões de reserva e a parada segura do robô durante falhas simuladas.
- A sociedade espera que a tecnologia entre em uso prático em cerca de dois anos, com o objetivo de reduzir as desigualdades regionais no atendimento cirúrgico.