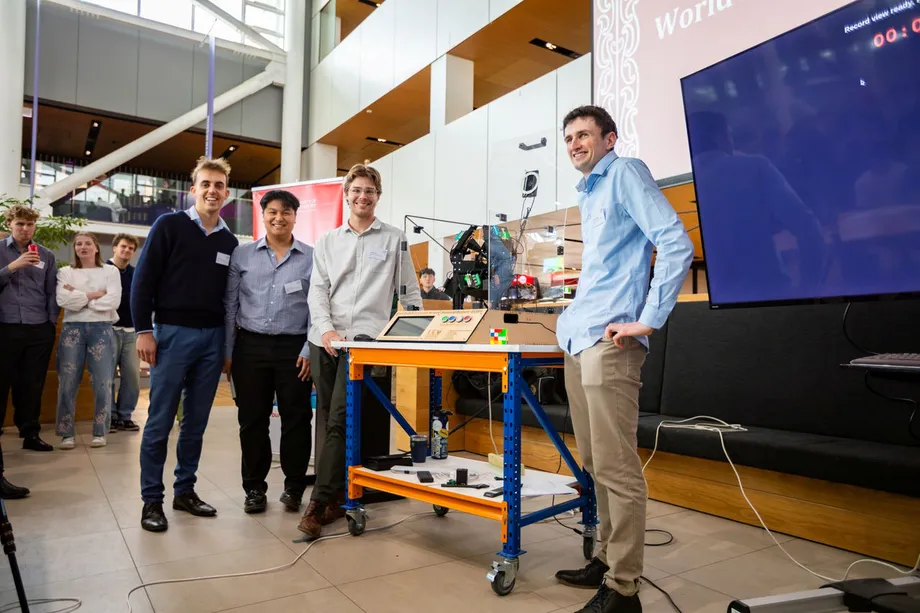
Um ano de trabalho resulta em solução em menos de 10 segundos
Quatro estudantes de engenharia da Universidade de Canterbury, em Christchurch, na Nova Zelândia, registraram o tempo de 9,806 segundos para um robô resolver um cubo mágico 4x4 durante uma tentativa oficial de recorde mundial do Guinness na sexta-feira, 16 de outubro de 2026. O resultado é mais rápido tanto que o recorde robótico anterior, de 45 segundos, quanto que a marca humana de cerca de 15 segundos citada pela universidade.
Conteúdo
- Um ano de trabalho resulta em solução em menos de 10 segundos
- O vídeo que definiu a meta
- Quatro estudantes, quatro funções interligadas
- Como quatro câmeras leem o quebra-cabeça
- Um design que evita reposicionamentos extras
- Por que as ventosas ajudaram a vencer a gravidade
- Motores de drone dentro de um orçamento limitado
- O que acontecerá com o robô agora?
- Principais pontos
Caleb Everitt, Hayden Watson, Maz Cameron e Johann Torres passaram cerca de um ano desenvolvendo a máquina como projeto final do curso de engenharia mecatrônica, área que combina engenharia mecânica, eletrônica e programação de computadores. O resultado aguarda confirmação do Guinness World Records, e ainda não foi anunciada uma data para a decisão.
O anúncio da universidade sobre o projeto, publicado em 16 de outubro, descreve uma máquina construída com quatro câmeras, motores comumente usados em drones, controladores de motor especializados e ventosas. O design permite girar as camadas nos três eixos do cubo sem precisar mudar repetidamente a orientação de todo o quebra-cabeça.
Os estudantes trabalharam com um orçamento muito limitado, financiado pelo Departamento de Engenharia Mecânica da universidade. O desafio era fazer vários sistemas diferentes funcionarem em conjunto: as câmeras precisavam identificar as cores, o software tinha de calcular uma solução e o mecanismo precisava executar os movimentos sem travar o cubo.
O vídeo que definiu a meta
Um vídeo nas redes sociais deu aos estudantes um ponto de partida. Ele mostrava o robô detentor do recorde existente levando 45 segundos para resolver um cubo 4x4. A equipe percebeu que uma pessoa conseguia completar o mesmo tipo de quebra-cabeça em cerca de 15 segundos e decidiu investigar por que a máquina era mais lenta.
Maz Cameron, responsável pelo desenvolvimento do software, descreveu a ambição por trás do projeto:
Sabíamos que os robôs podiam ser melhores que os humanos e queríamos ser as pessoas a superar essa diferença,
O resultado de 9,806 segundos foi 35,194 segundos mais rápido que a marca robótica de 45 segundos, uma redução de cerca de 78%. Em comparação com a marca humana arredondada de 15 segundos citada pela universidade, foi cerca de 5,2 segundos mais rápido, ou aproximadamente 35% menos tempo.
O projeto se desenvolveu ao longo de cerca de um ano, com as principais datas públicas em outubro:
- Durante o desenvolvimento, os estudantes usaram o vídeo de uma solução robótica em 45 segundos como meta inicial.
- Na sexta-feira, 16 de outubro de 2026, registraram 9,806 segundos durante a tentativa oficial para o Guinness.
- Até 19 de outubro, o projeto também havia sido destaque em uma entrevista com Cameron sobre o trabalho da equipe.
Quatro estudantes, quatro funções interligadas
Everitt ficou responsável pelo design mecânico, incluindo a estrutura física do robô. Torres cuidou do sistema elétrico e do controle dos motores. Watson desenvolveu o sistema de visão computacional, enquanto Cameron trabalhou no software que integrou o processo de resolução.
Essas responsabilidades formavam uma cadeia. As câmeras de Watson forneciam informações sobre o cubo. O software de Cameron usava esses dados para determinar os movimentos necessários. Os controles dos motores de Torres transformavam as instruções em movimento, e o mecanismo de Everitt precisava manter o quebra-cabeça em movimento com precisão.
Uma falha em qualquer ponto dessa cadeia poderia atrapalhar a resolução. Uma cor identificada incorretamente daria ao software uma posição inicial errada. Um movimento do motor que parasse no lugar errado poderia deixar as camadas desalinhadas. Até uma solução calculada corretamente dependia de a máquina executá-la de forma confiável.
Cameron atribuiu o resultado às habilidades complementares da equipe e à disposição dos integrantes para dedicar tempo extra ao projeto. Os estudantes aprimoraram o software, reforçaram a estrutura e testaram diferentes maneiras de manipular o cubo enquanto buscavam um tempo inferior à marca humana.
Como quatro câmeras leem o quebra-cabeça
A parte de Watson no projeto começou com uma questão prática: como o robô poderia reconhecer com confiabilidade as cores de um cubo embaralhado? A máquina usa quatro câmeras para obter as informações necessárias para descrever a configuração inicial do quebra-cabeça.
Hayden Watson, responsável pela visão computacional, explicou o processo:
O robô tem quatro câmeras; ele olha para o cubo e vê onde estão todas as cores diferentes,
As informações sobre as cores são então enviadas a um algoritmo de código aberto, um conjunto de instruções programadas que calcula os movimentos necessários para resolver o quebra-cabeça. Em termos simples, as câmeras leem o problema, o algoritmo planeja a solução e os motores a executam.
A iluminação tornou a primeira etapa mais difícil. Era preciso distinguir cores semelhantes em diferentes condições, por isso os estudantes desenvolveram e testaram o sistema de câmeras para garantir a precisão. Movimentos rápidos seriam pouco úteis se a máquina começasse com uma imagem incorreta do cubo.
Um cubo 4x4 tem 16 quadradinhos em cada face, em comparação com os nove de um cubo 3x3 padrão. Nas seis faces, isso significa 96 quadradinhos coloridos, em vez de 54. O cubo também tem mais camadas móveis, o que torna tanto a resolução quanto o controle físico mais exigentes.
Um design que evita reposicionamentos extras
Everitt identificou uma limitação mecânica no detentor do recorde anterior: ele só conseguia girar as faces em dois dos três eixos do cubo. Para alcançar outra direção, precisava reposicionar o cubo inteiro antes de continuar.
Os três eixos de um cubo podem ser entendidos como três direções que atravessam seu centro: da esquerda para a direita, de cima para baixo e da frente para trás. Girar uma camada em torno de um desses eixos altera a configuração do quebra-cabeça. Reorientar o cubo inteiro muda a forma como a máquina o segura, acrescentando um movimento entre as etapas da resolução.
Caleb Everitt, responsável pelo design mecânico da equipe, explicou a diferença:
O robô anterior só consegue girar as faces em dois dos três eixos do cubo, então precisa reorientá-lo, o que essencialmente desperdiça um movimento. Nós não fazemos isso porque temos acesso às três faces,
O design de Canterbury permite que o mecanismo acesse os três eixos sem esse reposicionamento repetido. Isso reduziu os movimentos necessários para executar uma solução, enquanto os motores mais rápidos diminuíram o tempo dos movimentos restantes.
Por que as ventosas ajudaram a vencer a gravidade
Os estudantes também precisavam controlar a rapidez com que o cubo voltava à posição inicial depois de ser empurrado. Na velocidade que pretendiam alcançar, deixá-lo cair sob a ação da gravidade demorava demais.
Everitt disse que superar a marca humana exigiu uma maneira mais ativa de movimentar o quebra-cabeça:
Uma das razões pelas quais precisávamos de ventosas é que, para superar o recorde humano, o tempo que o cubo leva para descer, depois de ser empurrado de volta à posição inicial, é lento demais se usarmos apenas a gravidade,
As ventosas permitiram que o mecanismo movimentasse o cubo com mais rapidez e precisão. Seu papel fazia parte de um esforço mais amplo para controlar o quebra-cabeça durante toda a resolução, incluindo os breves intervalos entre os giros.
A equipe também aumentou a rigidez estrutural, fazendo com que a estrutura do robô resistisse a flexões ou movimentos indesejados. Uma estrutura firme ajuda a manter o mecanismo alinhado quando os motores aceleram e param. Testes extensivos abordaram outro problema central: evitar que o cubo travasse durante movimentos rápidos.
Motores de drone dentro de um orçamento limitado
Torres trabalhou com motores comumente usados em drones, combinados com controladores especializados. Os motores forneciam velocidade e potência, enquanto os controladores ofereciam a precisão necessária para girar o quebra-cabeça conforme os movimentos exigidos.
Um controlador de motor regula o funcionamento de um motor em resposta às instruções do software. Para essa máquina, a velocidade precisava vir acompanhada de posicionamento preciso. O giro seguinte dependia de o movimento anterior deixar o cubo pronto para se mover novamente.
A universidade informou que os estudantes escolheram esses componentes trabalhando com o financiamento muito limitado do departamento. Por isso, o projeto envolveu mais do que encontrar motores potentes. A equipe precisou combinar peças acessíveis com um mecanismo e um sistema de controle capazes de usar essa potência com precisão.
Cameron disse que a combinação de um quebra-cabeça mais complexo e um orçamento reduzido fez parte do apelo do projeto. O resultado reflete várias mudanças que atuaram em conjunto: motores mais rápidos, acesso aos três eixos, manipulação mais precisa e software aprimorado por meio de testes.
O que acontecerá com o robô agora?
A máquina permanecerá na Universidade de Canterbury enquanto seus criadores começam a trabalhar na área de engenharia. Os quatro estudantes conseguiram vagas para recém-formados em diferentes partes da Nova Zelândia para o ano seguinte, 2027.
O projeto marca o fim de quatro anos de estudo e deixa para os estudantes um sistema completo, no qual suas diferentes áreas de responsabilidade precisaram funcionar em conjunto. O desempenho dependeu tanto de cálculos quanto da construção, desde o reconhecimento das cores iniciais até a execução do giro final.
A equipe espera que o robô inspire jovens a considerar a engenharia. Para futuros estudantes, a máquina oferecerá um exemplo concreto de como uma meta ambiciosa pode ser dividida em problemas menores envolvendo visão, software, motores e design mecânico.
O próximo passo imediato é a decisão do Guinness World Records sobre a tentativa apresentada. A universidade anunciou uma solução em 9,806 segundos; o reconhecimento oficial transformaria esse desempenho registrado em um recorde mundial confirmado.
Principais pontos
- Quatro estudantes da Universidade de Canterbury registraram uma solução de um cubo mágico 4x4 em 9,806 segundos, em 16 de outubro de 2026.
- A confirmação do Guinness World Records está pendente.
- O tempo foi cerca de 78% menor que a marca robótica anterior, de 45 segundos, citada pela universidade.
- O robô usa quatro câmeras, um algoritmo de resolução de código aberto, motores de drone, controladores especializados e ventosas.
- Seu mecanismo acessa os três eixos do cubo sem reorientar repetidamente o quebra-cabeça inteiro.
- Os estudantes passaram cerca de um ano no projeto, e o robô permanecerá na universidade.