110 robôs, uma rotina e nenhum erro
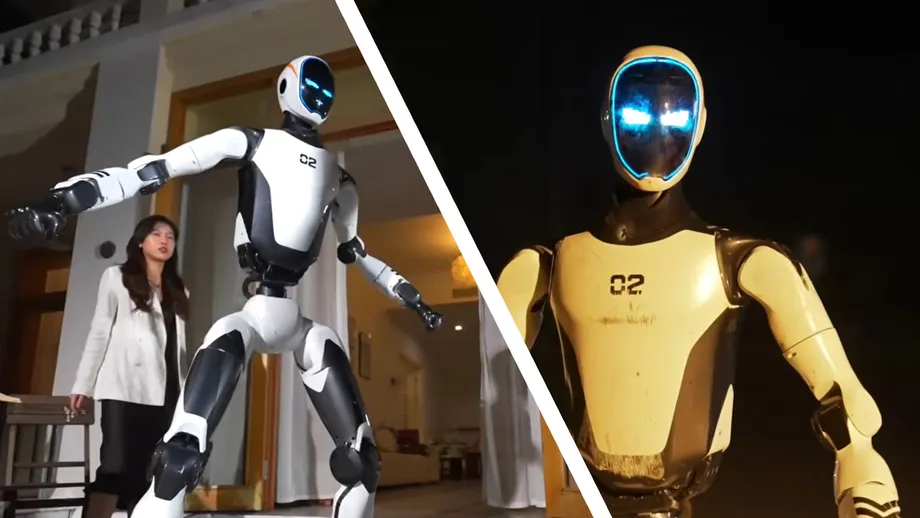
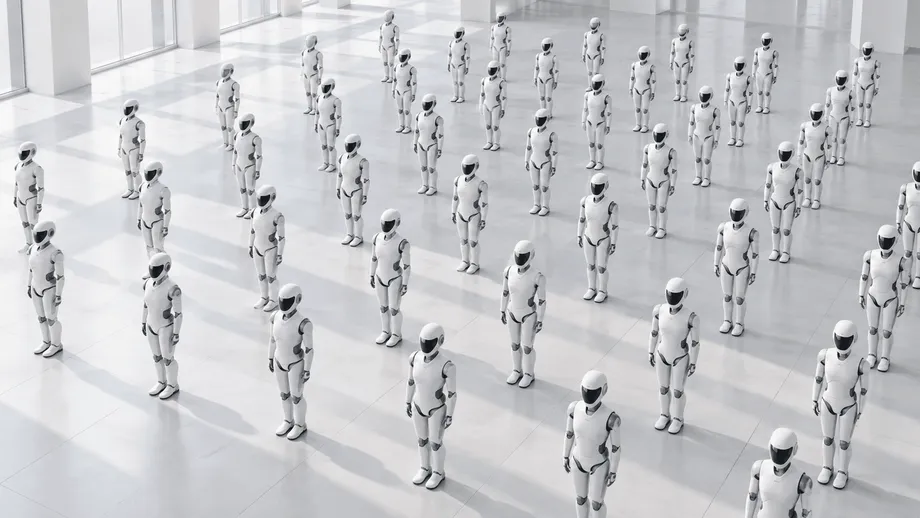
Por 5 minutos e 43 segundos em 24 de outubro, 110 robôs humanoides de tamanho real dançaram juntos no Centro Internacional de Convenções e Exposições do Rio Amarelo, em Jinan, na China. As máquinas Expedition A3, fabricadas pela AgiBot, executaram movimentos sincronizados e mudanças de formação para estabelecer um recorde mundial do Guinness de maior número de robôs humanoides dançando simultaneamente.
Conteúdo
- 110 robôs, uma rotina e nenhum erro
- O que os robôs precisaram coordenar
- Por que máquinas de produção padrão são importantes
- Como o LinkBots mantém a frota coordenada
- Como localizar os robôs sob o sol e em meio à multidão
- Das caixas de transporte às posições iniciais
- Onde a AgiBot quer que os robôs trabalhem
- O teste da empresa é a operação contínua
- Principais pontos
Um representante do Guinness acompanhou o evento, confirmou a contagem de 110 robôs e entregou um certificado. O desafio exigia mais do que uma rotina impressionante: a frota precisava concluir a apresentação sem um único erro. Os 110 robôs terminaram, percorrendo passos coordenados, padrões em onda e formações que compunham numerais de contagem regressiva.
A AgiBot afirma que cada robô era uma unidade de produção padrão, e não uma máquina ajustada especialmente para a demonstração. Isso faz da apresentação um teste de consistência na fabricação, além de uma coreografia. Cada robô precisava responder de forma previsível enquanto dividia o espaço com outros 109.
A empresa também apresentou o evento como uma demonstração de como grandes grupos de robôs poderiam ser mobilizados para o trabalho. O sistema de agendamento LinkBots coordenou as máquinas, enquanto a tecnologia de posicionamento rastreou a localização delas com precisão inferior a 10 centímetros, segundo a AgiBot.
As aplicações imediatas são próximas da própria apresentação: espetáculos turísticos, desfiles ao ar livre e espaços de exposição. A AgiBot também afirma que seus robôs estão sendo testados em estações de metrô de Jinan, onde suas tarefas incluem dar informações e ajudar a orientar o fluxo de passageiros. O que essas funções têm em comum com a dança é a capacidade de se movimentar de forma confiável perto de outras máquinas e pessoas.
O que os robôs precisaram coordenar
A frota de Expedition A3 executou movimentos de caminhada, saltos, cambalhotas e mudanças de formação durante a rotina. Em algumas sequências, os robôs precisavam se mover juntos; em outras, diferentes grupos tinham de cumprir instruções distintas sem deixar de fazer parte da mesma apresentação.
Um padrão em onda, por exemplo, depende de as máquinas se moverem em uma sequência controlada, e não todas ao mesmo tempo. Para formar um numeral de contagem regressiva, os robôs precisam chegar aos lugares certos para que o grupo componha uma figura reconhecível. As duas situações exigem precisão de tempo e posicionamento, mesmo quando os movimentos individuais são relativamente simples.
Wang Chuang, sócio da AgiBot e vice-presidente sênior, afirmou que coordenar uma frota desse tamanho exige um sistema completo de agendamento, que abranja detecção de posição em tempo real, tomada de decisões distribuída e desvio dinâmico de obstáculos. Em termos simples, o sistema precisa saber onde os robôs estão, organizar seus próximos movimentos e evitar que suas rotas entrem em conflito.
Por que máquinas de produção padrão são importantes
A afirmação da AgiBot de que as 110 máquinas vieram da produção normal volta a atenção para a fábrica. Uma rotina pode ser projetada uma vez, mas cada máquina precisa reproduzi-la de maneira consistente para que um grupo grande permaneça coordenado.
Wang atribuiu essa consistência a configurações comuns definidas na linha de produção. Ao apresentar a frota no evento, ele disse, em tradução:
As posições zero, o torque e as bibliotecas de movimentos das articulações de cada robô são padronizados na linha de produção; essa consistência permite que cem robôs no mesmo palco atuem como um só.
A posição zero de uma articulação é seu ponto de referência para medir o movimento. O torque é a força de rotação aplicada a uma articulação, enquanto uma biblioteca de movimentos reúne ações que o robô pode executar. Padronizar essas configurações ajuda a garantir que a mesma instrução produza comportamentos semelhantes em muitas máquinas.
Para um cliente que recebe uma frota, essa consistência é importante antes mesmo de qualquer apresentação. Robôs que respondem de maneira semelhante podem ser organizados em torno de uma rotina compartilhada, com menos ajustes individuais para fazer o grupo trabalhar em conjunto.
Como o LinkBots mantém a frota coordenada
O LinkBots, plataforma desenvolvida internamente pela AgiBot para coordenar vários robôs, cuida do planejamento de formações, da navegação autônoma e de instruções diferentes para grupos distintos. A empresa afirma que as mudanças de formação são calculadas com base no estado atual de cada robô, em vez de simplesmente reproduzir uma sequência fixa de movimentos armazenados.
Um movimento armazenado pode ensinar um robô a levantar o braço ou dar um passo. O agendamento da frota resolve outro problema: para onde o robô deve ir em seguida, quando deve se mover e como sua rota se encaixa ao redor das outras máquinas. A rotina em Jinan combinou essas ações individuais com movimentos compartilhados pelo espaço do evento.
A plataforma usa uma referência de tempo comum e o planejamento coordenado de rotas. A AgiBot afirma que sua sincronização opera na escala de milissegundos, ou milésimos de segundo. Um relógio comum ajuda a enviar instruções no momento previsto para toda a frota, inclusive quando os grupos executam partes diferentes de uma sequência.
As comunicações combinam 5G e Wi-Fi. A AgiBot afirma que essa configuração oferece conexões estáveis para grupos de até 100 robôs, enquanto um mecanismo automático de resposta a falhas pode ajustar uma formação próxima caso um robô perca a conexão. Essa capacidade de recuperação faz parte do projeto da plataforma; a rotina do recorde foi concluída sem erros.
Como localizar os robôs sob o sol e em meio à multidão
Cada Expedition A3 vem equipado com posicionamento por banda ultralarga, conhecido como UWB. Essa tecnologia de rádio ajuda a determinar a localização, permitindo que o sistema de agendamento acompanhe as posições dos robôs em relação uns aos outros. A AgiBot informa que a precisão do posicionamento é inferior a 10 centímetros.
O desafio também testou a operação em espaços abertos, sob a luz do sol, com robôs bloqueando uns aos outros e pessoas obstruindo os sinais de posicionamento. Essas condições são relevantes para os usos propostos pela empresa, incluindo desfiles em parques temáticos e apresentações em praças públicas, onde o ambiente é menos controlado do que em uma simples demonstração em espaço fechado.
A AgiBot afirma que a combinação dos sistemas de posicionamento e agendamento permitiu que os robôs mantivessem suas posições e evitassem interferir uns com os outros. Para uma frota em movimento, a tarefa é contínua: conforme um robô muda de posição, o sistema precisa acompanhar o espaço disponível para seu próximo movimento.
Das caixas de transporte às posições iniciais
Os robôs A3 podem ser dobrados para o transporte em caixas. No local do evento, saíram das caixas de forma autônoma, localizaram-se e se deslocaram até posições predefinidas, segundo a AgiBot. Durante a rotina, engenheiros não conduziram cada robô individualmente por controle remoto.
Esse processo de preparação resolve um problema prático de operações em grande escala. Uma frota de 110 máquinas precisa ser transportada, desembalada e posicionada antes de poder se apresentar. Se cada uma exigir que um funcionário a conduza até o lugar e faça ajustes separados, a preparação se torna uma parte considerável do trabalho.
A AgiBot afirma que a preparação autônoma pode reduzir os custos de logística, pessoal e ajustes no local. A empresa não informou um cronograma de implantação para os robôs usados na tentativa de recorde, nem números sobre o tempo e o dinheiro economizados com esse processo.
A demonstração reuniu várias etapas: chegada, posicionamento e operação coordenada. Para um operador que organiza apresentações recorrentes, a capacidade de preparar uma frota faz parte do serviço, assim como o que as máquinas fazem quando o público chega.
Onde a AgiBot quer que os robôs trabalhem
As estações de metrô do Centro Esportivo Olímpico de Jinan e da Rua Zhuanshan Oeste estão entre os locais onde, segundo a AgiBot, os robôs estão sendo testados. As tarefas incluem responder a dúvidas, fornecer orientações, ajudar a organizar o fluxo de passageiros, realizar rondas de segurança e apresentar a cultura local.
Uma estação apresenta um desafio de movimentação diferente de uma formação de dança. Os passageiros escolhem seus próprios caminhos, param de repente e se agrupam de maneiras que mudam constantemente. As funções de posicionamento, navegação e desvio de obstáculos descritas na tentativa de recorde são relevantes para essas tarefas, enquanto os testes nas estações as colocam em um ambiente de serviço público em funcionamento.
A AgiBot afirma que os robôs da tentativa de recorde serão destinados a serviços públicos, apresentações culturais e turísticas, salas de exposição em parques, pesquisa e educação. Entre os usos de entretenimento propostos pela empresa estão desfiles ao ar livre em parques temáticos, apresentações comerciais em praças e espetáculos em locais fixos de áreas turísticas.
Esses planos se relacionam mais diretamente à capacidade demonstrada de coordenar formações e dar instruções diferentes a grupos distintos. Um operador poderia usar esses recursos para organizar um cortejo, alterar uma exibição em movimento ou coordenar várias partes de um espetáculo por meio de uma única plataforma de agendamento.
O teste da empresa é a operação contínua
Wang descreveu como objetivo da empresa uma implantação confiável, e não apenas movimentos espetaculares. Ao explicar o que quis dizer com robôs prontos para implantação, o sócio e vice-presidente sênior da AgiBot afirmou, em tradução:
O essencial da implantação não são acrobacias impressionantes, mas fazer os robôs funcionarem como equipamentos de produção maduros e terminais de serviço, com operação plug-and-play, funcionamento estável e contínuo e capacidade de replicação e expansão rápida.
O evento em Jinan reuniu três aspectos dessa ambição em uma única apresentação: máquinas de produção consistentes, agendamento compartilhado e posicionamento preciso. A fabricação fez os robôs se comportarem de maneira semelhante; as comunicações e a sincronização organizaram suas ações; o rastreamento de localização ajudou as máquinas a dividir o espaço.
Para espaços turísticos, operadores de centros de exposição e organizações de serviços públicos, o benefício prometido é uma frota que possa ser preparada e gerenciada como um grupo. O próximo passo da AgiBot é colocar as máquinas nos usos anunciados, nos quais preparação, movimentação e operação contínua se tornam tarefas recorrentes, em vez de fazer parte de uma única tentativa de recorde.
Principais pontos
- A AgiBot estabeleceu um recorde mundial do Guinness com 110 robôs humanoides Expedition A3 dançando simultaneamente em Jinan, em 24 de outubro.
- A rotina durou 5 minutos e 43 segundos e incluiu movimentos sincronizados, padrões em onda, numerais de contagem regressiva e mudanças de formação.
- A AgiBot afirma que os 110 robôs eram unidades de produção padrão e concluíram o desafio sem erros.
- A plataforma LinkBots combinou o agendamento da frota, comunicações 5G e Wi-Fi e posicionamento UWB com precisão inferior a 10 centímetros.
- Segundo a empresa, os robôs saíram das caixas de transporte de forma autônoma e se deslocaram até suas posições iniciais.
- A AgiBot informa que há testes em estações de metrô de Jinan e planeja destinar a frota do recorde a serviços públicos, turismo, exposições, pesquisa e educação.