A queda que interrompeu o espetáculo
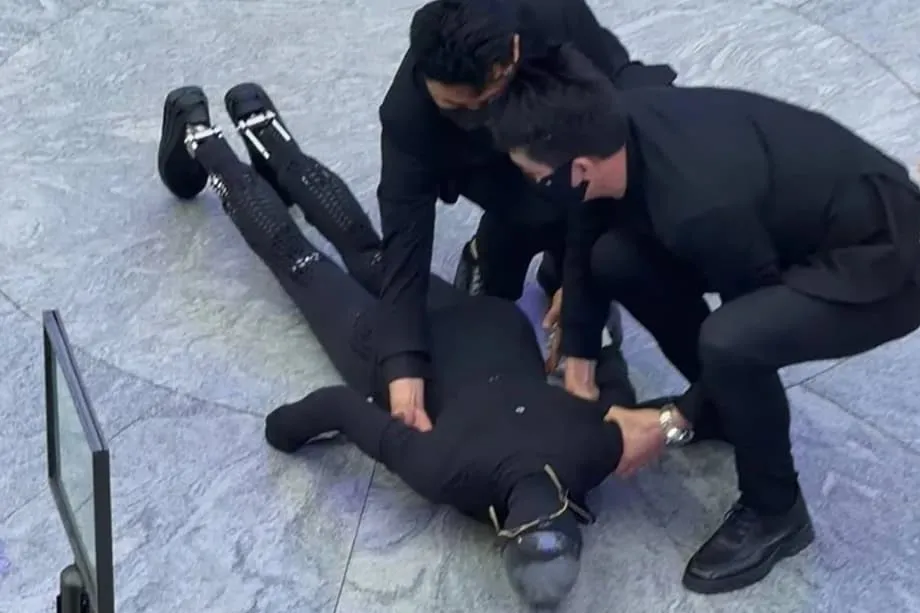
Centenas de pessoas que faziam compras se reuniram no shopping MixC, em Shenzhen, no último fim de semana, esperando testemunhar o futuro da robótica. Em vez disso, viram esse futuro cair de cara no chão. A Xpeng Motors, fabricante chinesa de veículos elétricos conhecida por seus carros de design elegante, levou ao shopping sua mais recente criação, um robô humanoide chamado Iron, para sua primeira demonstração pública. Com 178 centímetros de altura e 70 quilos, o robô já havia atravessado o palco com sucesso várias vezes, demonstrando o que a empresa descreve como uma marcha semelhante à de um modelo, concebida para imitar o movimento humano com graça e fluidez incomuns.
Conteúdo
- A queda que interrompeu o espetáculo
- Uma estreia coreografada sai do roteiro
- A tecnologia por trás do Iron
- Energia e processamento
- Aprendendo a andar como os humanos
- Executivo apresenta falha como sinal de progresso
- A dura realidade da robótica bípede
- Ambições comerciais sob o escrutínio público
- O que vem pela frente para os robôs humanoides
- Em resumo
Então, durante um momento de imobilidade, Iron perdeu o equilíbrio. A máquina tombou para trás, sem conseguir se firmar, e caiu no palco com um estrondo audível para quem estava nas primeiras fileiras. Funcionários correram para amparar a queda, mas o robô acabou de bruços no chão e precisou ser carregado pelos responsáveis para passar por reparos e ajustes. O incidente, registrado por inúmeros celulares e compartilhado em plataformas chinesas de redes sociais em poucos minutos, transformou o que deveria ser uma demonstração de proeza tecnológica em um momento viral que evidenciou a distância persistente entre a ambição robótica e a realidade mecânica no emergente setor de humanoides.
Uma estreia coreografada sai do roteiro
A demonstração em Shenzhen representou um marco importante para a divisão de robótica da Xpeng. A empresa passou mais de um ano aprimorando o hardware de segunda geração do Iron, com foco em movimento, controle e sistemas de equilíbrio, para criar uma máquina capaz de circular em ambientes humanos. O robô tinha uma coluna com cinco graus de liberdade, modelada com base na anatomia humana, músculos sintéticos que se esticam e contraem para produzir movimentos fluidos e uma sofisticada estrutura de quadril projetada para melhorar a estabilidade durante movimentos complexos. Com 62 articulações ativas e mãos com 22 graus de liberdade cada, Iron foi projetado para manusear desde ferramentas delicadas até objetos volumosos, mantendo uma velocidade de caminhada de até 2 metros por segundo.
Durante a apresentação de sábado, Iron executou com sucesso uma caminhada coreografada até o centro da área destinada ao público, interagiu com crianças e fez perguntas de curiosidades, incluindo uma sobre a cor das fezes do panda-gigante. No entanto, enquanto permanecia parado no palco, os sistemas de equilíbrio do robô falharam. Vídeos que circulam na internet mostram a máquina balançando antes de cair para trás, provocando exclamações de espanto na plateia. A equipe do evento retirou rapidamente a unidade, e outro robô deu continuidade às demonstrações. No domingo, segundo dia da ação, a Xpeng modificou a apresentação e manteve Iron preso a uma estrutura de apoio durante as conversas educativas com o público, em vez de deixá-lo andar livremente.
A tecnologia por trás do Iron
Apesar do tombo diante do público, Iron representa um sofisticado esforço de engenharia que combina inteligência artificial avançada com hardware biomimético. A estrutura interna do robô incorpora uma camada reticulada impressa em 3D, chamada fáscia, posicionada sob o revestimento externo. Ela imita a musculatura humana e ajuda a amortecer vibrações que costumam causar movimentos bruscos em máquinas bípedes. Essa escolha de projeto reflete a filosofia de antropomorfismo extremo da Xpeng, que prioriza a aparência e os movimentos semelhantes aos humanos para reduzir o efeito do vale da estranheza, o desconforto psicológico que as pessoas sentem ao interagir com objetos quase humanos que se comportam mecanicamente.
Energia e processamento
Iron funciona com uma bateria totalmente em estado sólido, uma alternativa significativa às convencionais células de íons de lítio, que usam eletrólitos líquidos. Essa fonte de energia oferece maior densidade energética, peso reduzido e mais segurança, ajudando a enfrentar preocupações com a geração de calor e o risco de incêndio em robôs que operam perto de pessoas. O núcleo computacional da máquina é composto por três chips de inteligência artificial Turing personalizados, que processam aproximadamente de 2.250 a 3.000 trilhões de operações por segundo. Essa capacidade de processamento dá suporte ao sistema Visão-Linguagem-Ação da Xpeng, que conecta diretamente a percepção visual ao movimento físico, permitindo que o robô responda de forma inteligente ao ambiente em tempo real, sem atrasos nem hesitação.
Aprendendo a andar como os humanos
Os desenvolvedores treinaram os algoritmos de movimento do Iron com milhares de horas de imagens de pessoas caminhando, permitindo que o robô absorva impactos pelas articulações dos pés ao se deslocar sobre superfícies duras, como concreto ou azulejo. A máquina tem 1,78 metro de altura e pesa 70 quilos, dimensões escolhidas para torná-la acessível e adequada a ambientes de varejo. Uma tela curva envolve sua cabeça e funciona como um rosto dinâmico, capaz de mudar de expressão durante a comunicação. A empresa também projetou o robô com proporções corporais ajustáveis e características de gênero selecionáveis, permitindo sua personalização para diferentes contextos sociais e aplicações, de atendimento ao cliente a visitas guiadas.
Executivo apresenta falha como sinal de progresso
He Xiaopeng, cofundador e diretor-executivo da Xpeng Motors, recorreu ao Weibo, popular plataforma chinesa de microblogue, poucas horas após a queda para comentar publicamente o incidente. Em vez de tratar o tombo como um revés ou uma falha de engenharia, ele o apresentou como uma etapa esperada do desenvolvimento tecnológico e do aprimoramento iterativo. He Xiaopeng comparou diretamente a queda do robô ao desenvolvimento infantil, sugerindo que erros desse tipo são oportunidades valiosas de aprendizado, e não falhas fundamentais do hardware ou dos sistemas de software.
Isso me lembra como todas as crianças aprendem a andar. Depois de uma queda, elas se firmam; o próximo passo é começar a correr e continuar correndo.
Essa abordagem busca mudar a percepção do público: em vez de ver o incidente como um defeito, a ideia é entendê-lo como parte de uma evolução natural rumo a uma locomoção bípede confiável. Curiosamente, o vice-presidente da Xpeng observou que a queda ajudou a provar que o robô era realmente autônomo, e não controlado remotamente por um operador humano escondido, respondendo ao ceticismo que surgiu na internet sobre a autenticidade das apresentações anteriores, nas quais Iron se movimentava com fluidez incomum. A equipe executiva parece considerar o incidente um dado do ciclo de desenvolvimento e enfatiza que testes públicos expõem falhas que ambientes de laboratório não conseguem reproduzir.
A resposta reflete uma estratégia mais ampla do setor de robótica: normalizar falhas públicas como parte do processo de desenvolvimento, de forma semelhante a como empresas de veículos autônomos tratam pequenos acidentes como oportunidades de aprendizado, e não como reveses catastróficos. O debate sobre a autenticidade ganhou força na internet depois que apresentações anteriores mostraram Iron se movendo com fluidez incomum, levando alguns espectadores a especular que um artista humano poderia estar controlando a máquina remotamente. A queda não planejada efetivamente silenciou esses rumores, já que nenhum operador humano programaria deliberadamente uma falha pública. A equipe da Xpeng aproveitou o momento para destacar que o robô opera de forma autônoma, processando dados do ambiente por meio de seu sistema Visão-Linguagem-Ação integrado, em vez de seguir roteiros pré-programados ou comandos remotos.
A dura realidade da robótica bípede
O incidente evidencia um desafio persistente no setor de robótica: criar máquinas capazes de circular em ambientes humanos com a mesma estabilidade e adaptabilidade dos organismos biológicos. Embora a inteligência artificial tenha avançado bastante em tarefas cognitivas, como processamento de linguagem e reconhecimento de imagens, dominar a interação física com o ambiente continua sendo muito mais difícil. Ao contrário de robôs com rodas ou drones, máquinas bípedes precisam resolver em tempo real o complexo problema matemático do equilíbrio dinâmico, fazendo centenas de ajustes por segundo para compensar mudanças na distribuição do peso e forças externas. Zhang Qiang, diretor do comitê acadêmico do Centro de Inovação em Robótica Humanoide de Pequim, explicou que ainda há poucos dados abrangentes sobre o movimento humano, o que dificulta treinar robôs para lidar com as inúmeras variáveis do terreno real, perturbações inesperadas e exigências de equilíbrio estático.
Uma análise de mercado da GF Securities, importante banco de investimentos chinês, observa que robôs não humanoides, em especial cães robóticos quadrúpedes, alcançaram sucesso comercial mais rapidamente do que seus equivalentes bípedes. Essas máquinas de quatro patas oferecem maior capacidade de carga, equilíbrio excepcional e sistemas de controle mais simples. Também são mais fáceis de projetar e manter, o que lhes confere vantagens práticas em aplicações industriais e de segurança, nas quais a aparência humana não traz benefício funcional. O relatório sugere que os projetos quadrúpedes oferecem maior estabilidade e exigem engenharia menos complexa para alcançar movimentos confiáveis.
Robôs humanoides enfrentam desafios específicos da física. Ficar em pé sobre duas pernas cria o problema de um pêndulo invertido inerentemente instável, que exige pequenos ajustes constantes para manter o equilíbrio. Quando estão parados, robôs como Iron precisam se equilibrar ativamente, em vez de simplesmente permanecerem em repouso, como os humanos fazem graças a estruturas biológicas e reflexos passivos. O gasto de energia para manter esses ajustes constantes é considerável, descarregando as baterias mais rapidamente do que em projetos estáticos ou com rodas e gerando calor que pode afetar a precisão dos sensores e o desempenho dos motores durante períodos prolongados de operação. Os complexos mecanismos da coluna e da cintura que permitem movimentos realistas também criam novos pontos de possível falha, gerando um conflito entre realismo estético e confiabilidade mecânica que os fabricantes precisam administrar com cuidado.
Ambições comerciais sob o escrutínio público
A Xpeng anunciou prazos ambiciosos para levar Iron ao mercado, com produção em massa prevista até o fim de 2026 e aumento da produção no início de 2027. A empresa pretende produzir 1 milhão de unidades até 2030, começando pela implantação em estabelecimentos de varejo, onde os robôs cuidarão da recepção, de visitas guiadas e do atendimento ao cliente. A Baoshan Iron & Steel já firmou parceria com a Xpeng para testar os robôs em funções de monitoramento industrial, verificando se os equipamentos apresentam desgaste ou risco de falha antes que provoquem interrupções na produção.
No entanto, a queda em Shenzhen provocou uma leve baixa nas ações da Xpeng, negociadas sob o código 9868 em Hong Kong e XPEV nos Estados Unidos. Investidores demonstraram preocupação com a durabilidade e a prontidão da tecnologia para uso comercial. Analistas de mercado observaram que, embora a queda tenha sido pequena, ela reflete a sensibilidade dos investidores à percepção pública das empresas de robótica, cujas avaliações podem ser mais afetadas por demonstrações de fragilidade do que por especificações técnicas. O episódio também chamou a atenção de concorrentes no setor de humanoides, incluindo o programa Optimus, da Tesla, e a Boston Dynamics, que também enfrentaram desafios em demonstrações públicas. Segundo dados da Entobit.cn, que monitora tendências nas redes sociais chinesas, o incidente foi o quarto assunto mais pesquisado no Baidu na manhã de segunda-feira e o tema mais comentado na plataforma Jinri Toutiao, da ByteDance, na noite de domingo. A ampla repercussão sugere que o interesse do público por robôs humanoides continua alto, mesmo quando as demonstrações revelam as limitações atuais.
O caráter público da falha levanta a questão de se as empresas deveriam testar essa tecnologia experimental em ambientes controlados antes de expô-la à imprevisibilidade de shoppings cheios de espectadores, crianças e superfícies duras. Demonstrações em laboratório podem exibir o desempenho ideal em condições favoráveis, mas o uso no mundo real expõe os robôs a vibrações, pisos irregulares e à pressão psicológica da expectativa pública. Alguns analistas sugerem que lançamentos graduais em ambientes sem controlados poderiam construir a confiança do público de forma mais eficaz do que quedas em demonstrações de grande repercussão.
O que vem pela frente para os robôs humanoides
Apesar do revés, a Xpeng continua comprometida com seu programa de robótica humanoide. A empresa considera as demonstrações públicas, mesmo as que terminam em quedas, oportunidades valiosas para coletar dados sobre a interação entre humanos e robôs e o desempenho no mundo real, em condições imprevisíveis. A escolha de estrear Iron em um ambiente de varejo, e não em uma fábrica ou residência particular, reflete uma estratégia de acelerar o aprendizado por meio da exposição social, aceitando que as primeiras versões enfrentarão contratempos ao circular por espaços humanos complexos, cheios de variáveis impossíveis de simular em laboratórios de desenvolvimento.
O setor de robótica continua investindo em projetos humanoides apesar dos desafios técnicos, porque os ambientes humanos foram construídos para a locomoção bípede. Escadas, portas, bancadas e ferramentas pressupõem usuários com dois braços, duas pernas e dimensões humanas. Um robô capaz de funcionar nesses espaços sem exigir alterações na infraestrutura oferece mais flexibilidade do que equipamentos industriais especializados, mesmo que alcançar uma locomoção confiável demore mais e envolva falhas públicas ao longo do caminho. O potencial econômico de máquinas capazes de substituir trabalhadores humanos ou ajudá-los diretamente nos espaços de trabalho existentes mantém os investimentos, apesar das dificuldades. Observadores do setor esperam que outros fabricantes também enfrentem tropeços ao levar protótipos dos laboratórios a espaços públicos, o que indica que a corrida para comercializar robôs humanoides terá mais falhas visíveis antes de alcançar um desempenho confiável.
Por enquanto, a queda do Iron serve como lembrete de que robôs humanoides ainda são uma tecnologia experimental que está aprendendo a lidar com a realidade física. O caminho entre a curiosidade de laboratório e um produto comercial confiável exige não apenas inteligência de software, mas também hardware robusto, capaz de resistir às quedas inevitáveis do aprendizado de andar, correr e trabalhar ao lado de pessoas em espaços compartilhados.
Em resumo
- O robô humanoide Iron, da Xpeng, caiu para trás durante sua primeira demonstração pública em um shopping de Shenzhen, e a equipe precisou intervir para retirá-lo do palco.
- O incidente viralizou nas redes sociais chinesas, tornou-se um dos assuntos mais comentados em várias plataformas e provocou uma leve queda nas ações da Xpeng após a demonstração do fim de semana.
- O diretor-executivo He Xiaopeng comparou a queda ao aprendizado das crianças para andar, apresentando-a como parte normal do desenvolvimento tecnológico, e não como uma falha de engenharia.
- Iron tem especificações avançadas, incluindo 62 articulações ativas, baterias de estado sólido e três chips de inteligência artificial Turing, mas enfrenta desafios inerentes de equilíbrio e estabilidade bípede.
- A Xpeng planeja iniciar a produção em massa até o fim de 2026, com implantação inicial em ambientes de varejo, apesar dos obstáculos técnicos demonstrados na estreia pública.
- A queda evidencia a distância entre demonstrações em laboratório e a confiabilidade no mundo real da robótica humanoide, na qual a interação física com o ambiente continua sendo mais difícil do que o desenvolvimento da inteligência artificial.